JR Usherwood*, AJ Channon, JP Myatt, JW Rankin och TY Hubel
Structure and Motion Laboratory, Royal Veterinary College, North Mymms, Hatfield, Herts AL9 7TA, Storbritannien
Mekaniskt kräver den mest ekonomiska gången för långsam bipedal rörelse gång som en
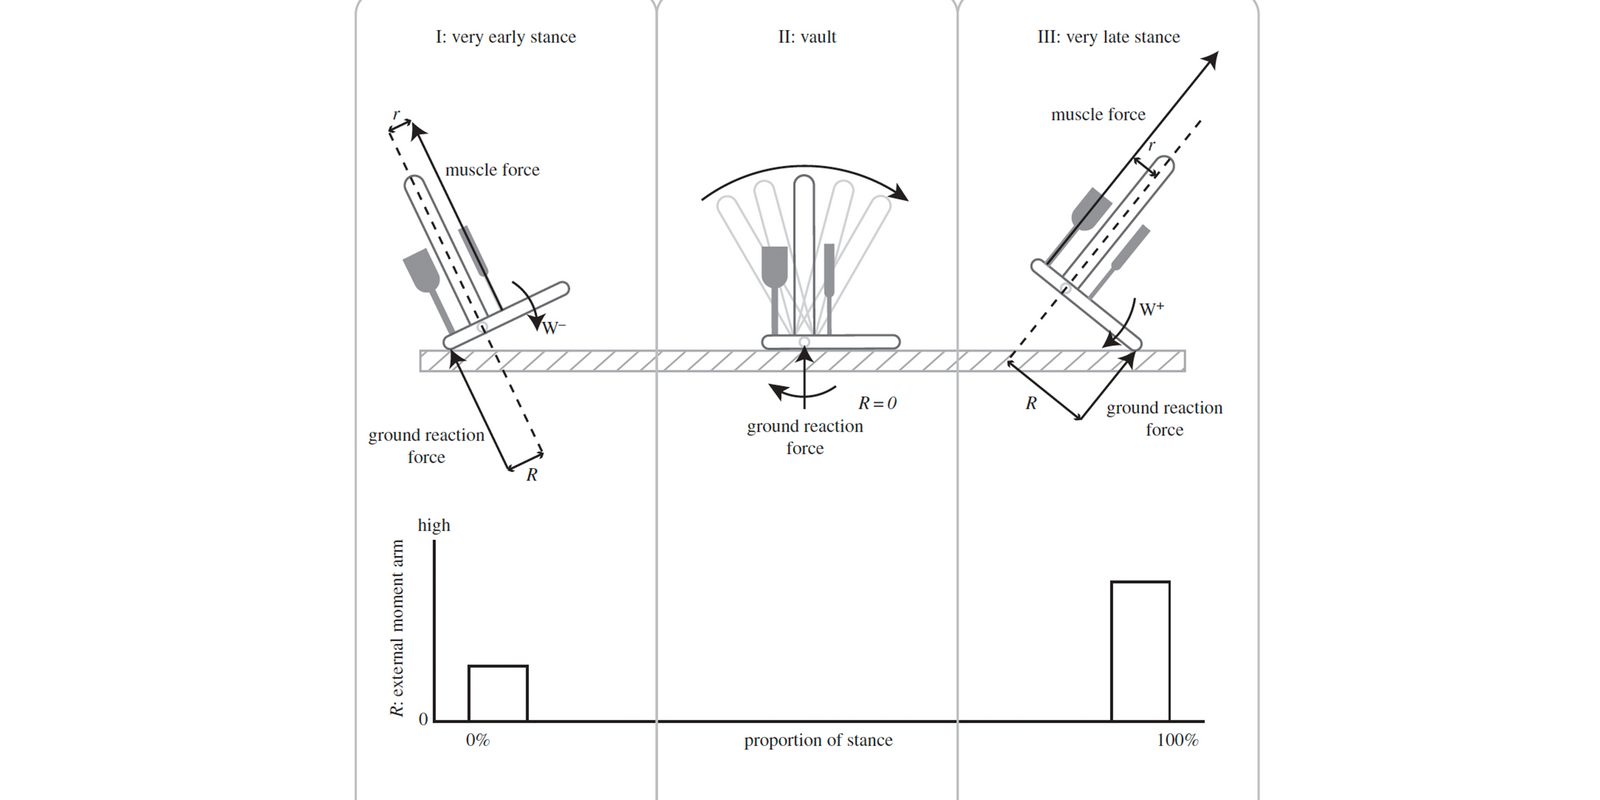
'inverterad pendel', med: I, en impulsiv, energiavledande benkompression i början av ställningen; II, ett styvbent valv; och III, en impulsiv, kraftfull push-off vid slutet av ställningen. De karakteristiska 'M'-formade vertikala markreaktionskrafterna för att gå hos människor återspeglar denna impuls-valv-impulsstrategi.
Människor uppnår denna gång genom att avleda energi under häl-till-sula-övergången i tidig ställning, ungefär stelbent, plattfotsvalvning över midstance och fotledsplantarflexion (krafter ner tårna) i sen ställning. Här visar vi att den 'M'-formade reaktionskraftsprofilen för gångmarken inte kräver den mänskliga foten eller häl-sula-tå-ställningen; den bibehålls vid fot- och tå- och högklackade promenader samt hos strutsar.
Men den ovanliga, stela, mänskliga fotstrukturen - med markkontaktande häl bakom ankeln och tårna framför - möjliggör både mekaniskt ekonomisk inverterad pendelgång och fysiologiskt ekonomisk muskelbelastning, genom att producera extrema förändringar i mekaniska fördelar mellan muskler och markreaktionskrafter. Med en mänsklig fot, och häl-sula-tå-strategi under ställning, behöver skenbensmusklerna som avleder energi, eller vadmusklerna som driver push-off, inte belastas alls – i stort sett undvika "kostnaden för muskelkraft" – under den passiva valvfasen.